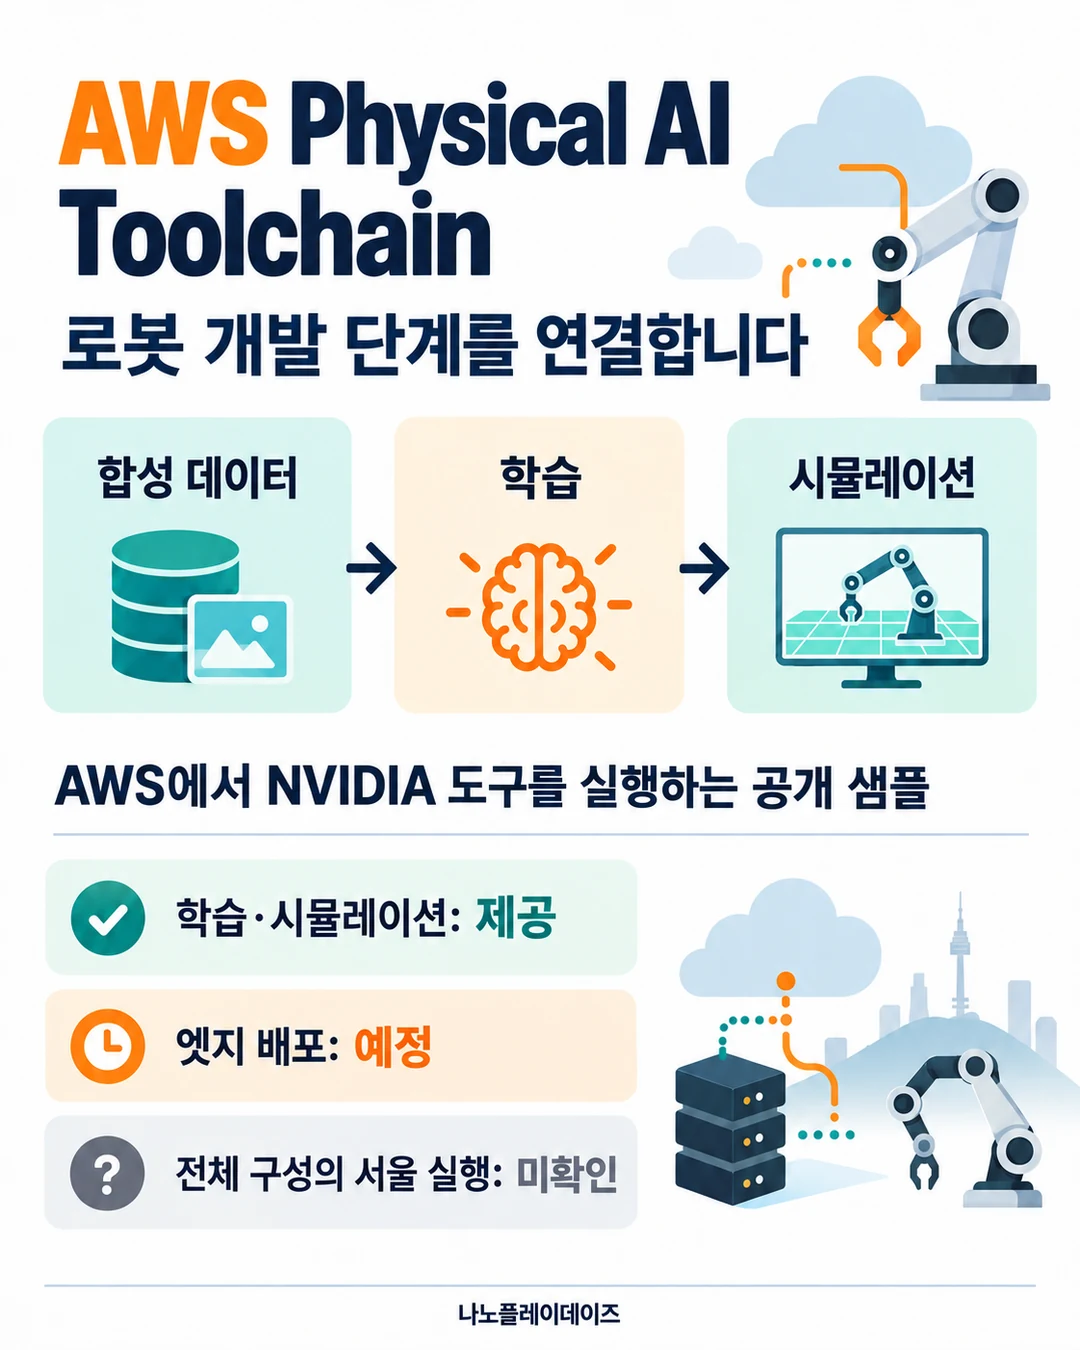
로봇 팀은 합성 데이터를 만들고 모델을 학습한 뒤 가상 환경에서 검증하는 연결 작업을 AWS의 공개 샘플에서 살펴볼 수 있습니다. AWS가 2026년 10월 7일 소개한 Physical AI Toolchain은 NVIDIA 도구를 AWS에서 실행하도록 묶은 참조 아키텍처·인프라 코드·배포 자동화 모음입니다. 로봇이 수행할 행동과 현장의 안전 검증은 팀이 설계하며, 공개 저장소에는 아직 예정으로 표시된 배포 기능도 있습니다. (공식 발표 · 공개 저장소)
한눈에 보기
| 궁금한 점 | 이번 발표의 핵심 |
|---|---|
| 누구를 위한 도구입니까? | 로보틱스·ML 엔지니어, 플랫폼 팀과 솔루션 설계자입니다. |
| 무엇을 연결합니까? | 데이터 수집 → 합성 데이터 → 학습 → 시뮬레이션 검증 → 엣지 배포와 피드백의 구조입니다. |
| 어떤 도구를 씁니까? | Cosmos, GR00T, Isaac Lab, Isaac Sim과 OSMO·Strands Agents입니다. |
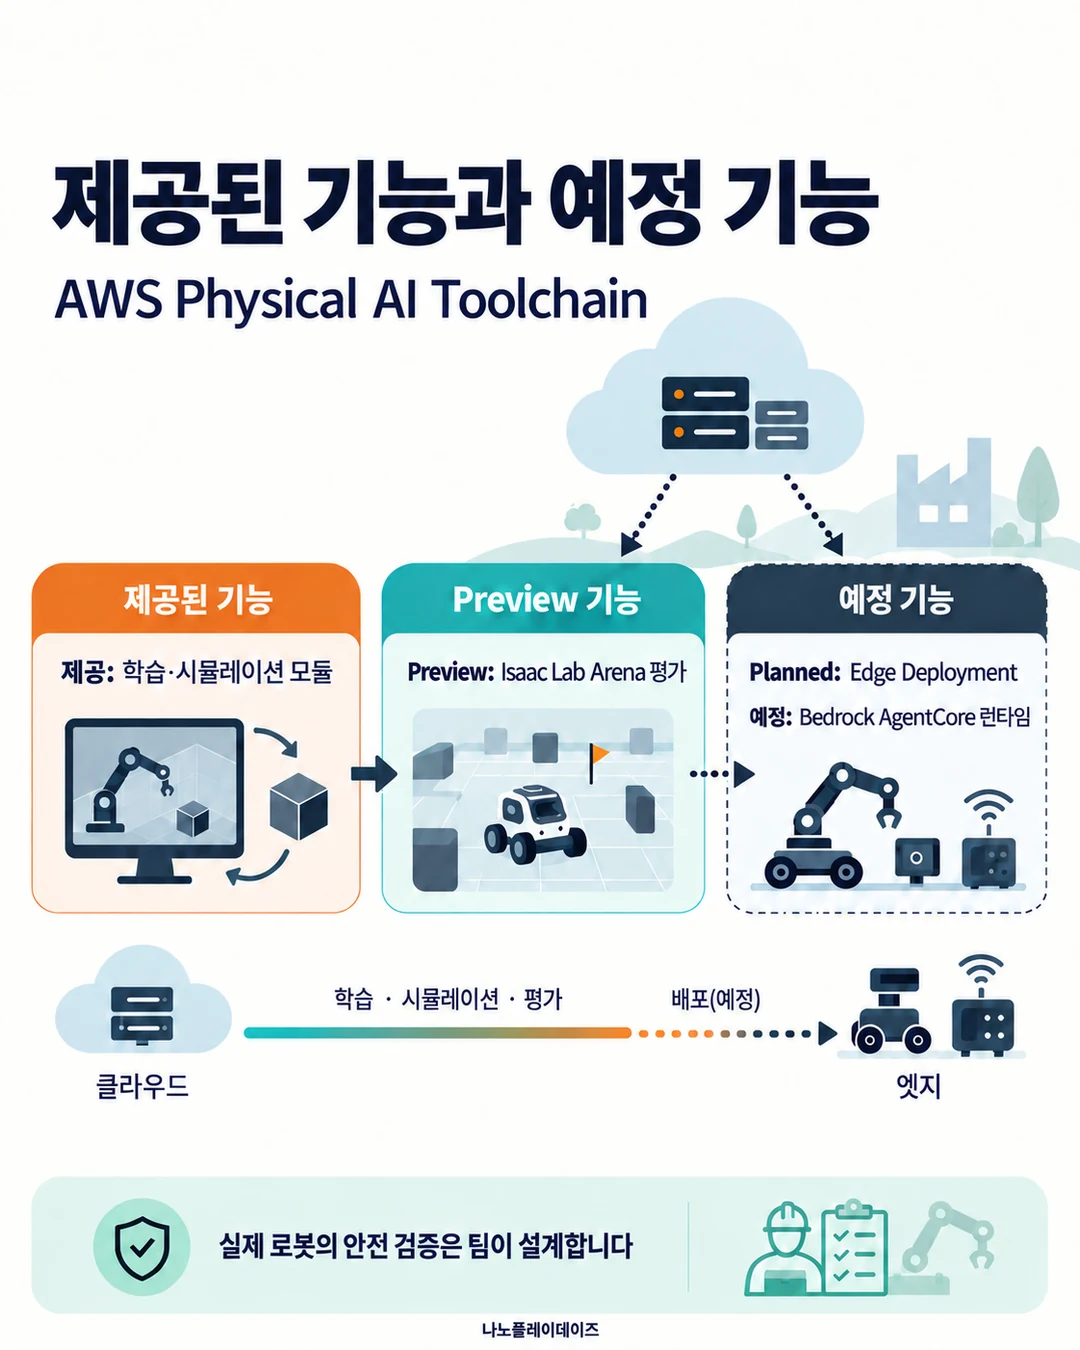
| 어디까지 제공합니까? | 학습·시뮬레이션 등은 Available, 엣지 배포는 Planned, Isaac Lab Arena 평가는 Preview로 표시됩니다. |
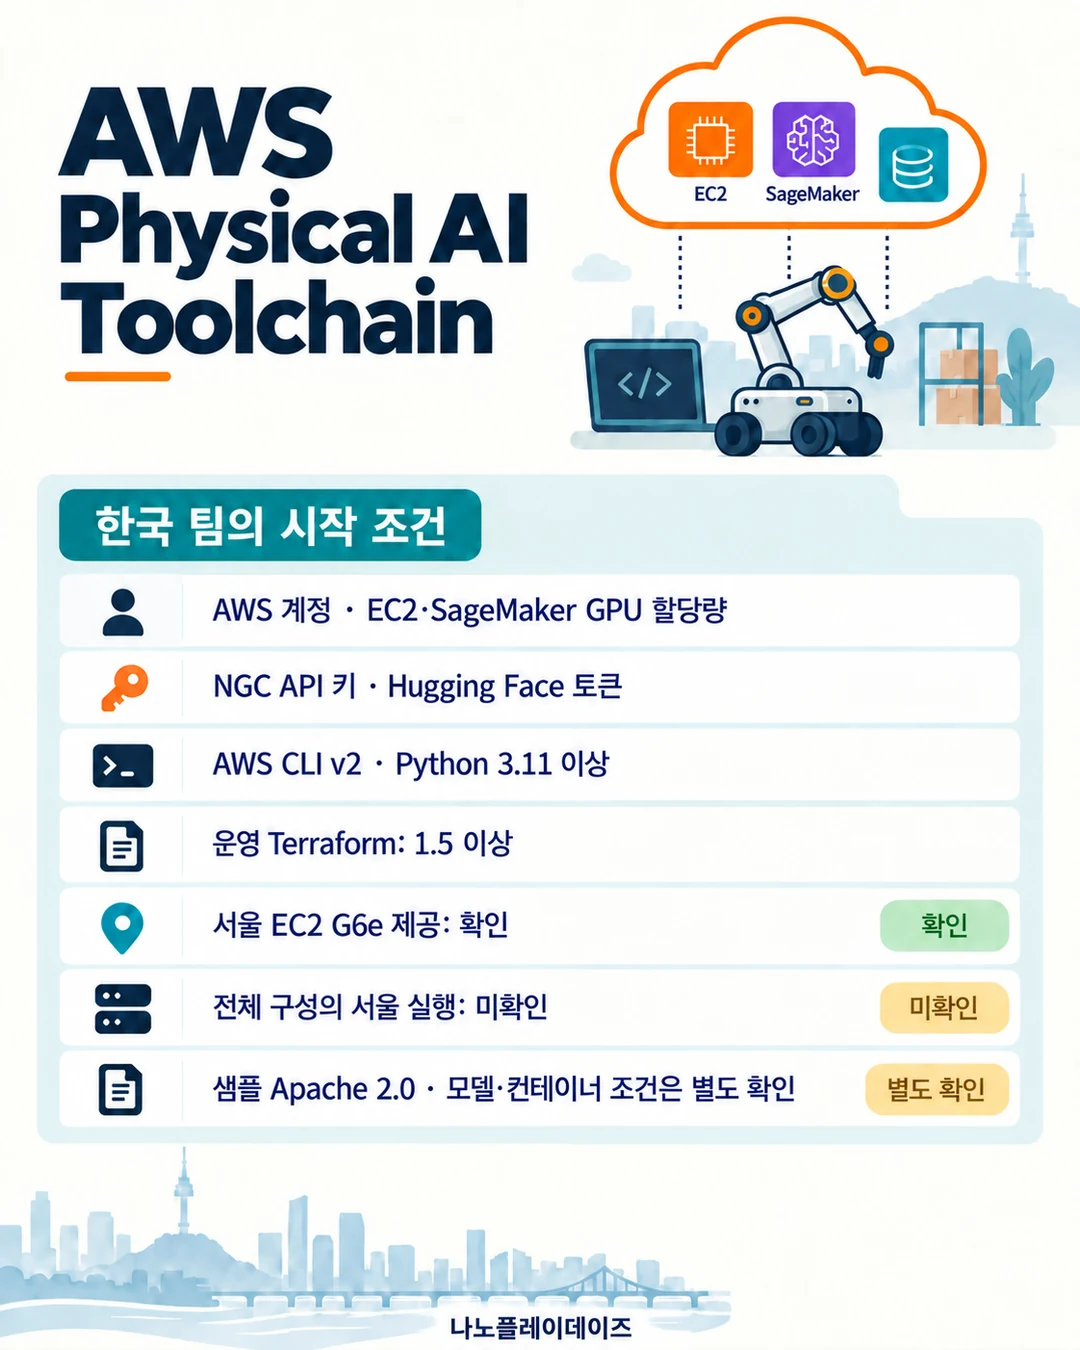
| 시작 조건은 무엇입니까? | AWS 계정과 EC2·SageMaker GPU 할당량, NGC API 키, Hugging Face 토큰입니다. |
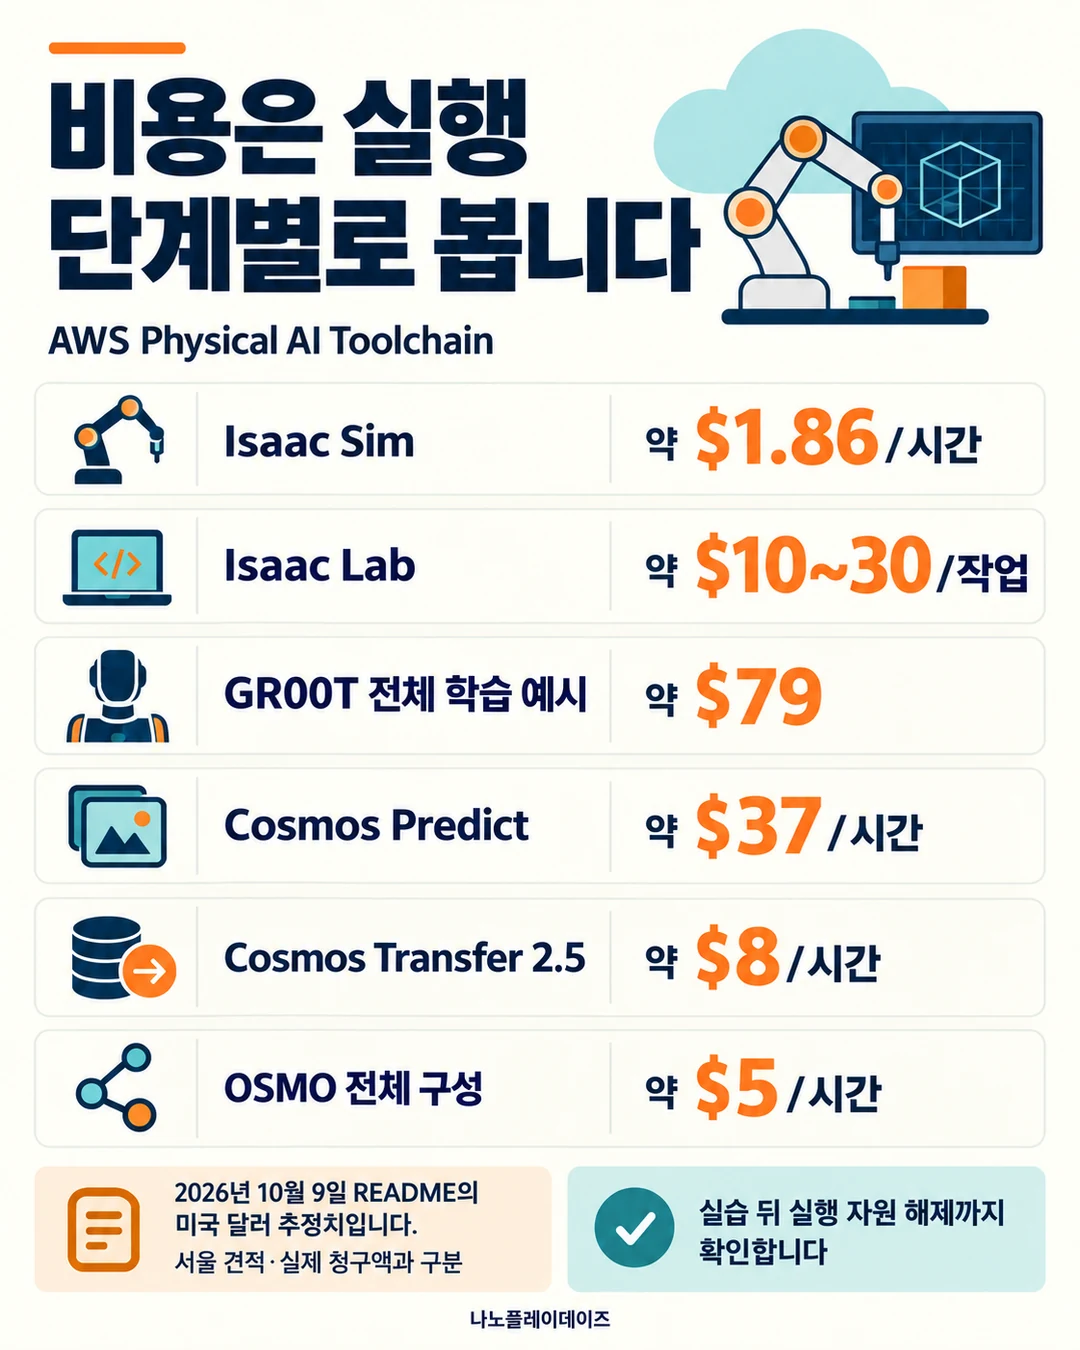
| 비용은 얼마입니까? | 저장소 예시는 Isaac Sim 약 $1.86/시간, Isaac Lab 학습 $10~30, OSMO 약 $5/시간이고, 가장 비싼 단계는 Cosmos Predict 약 $37/시간입니다. |
| 한국에서 쓸 수 있습니까? | EC2 G6e의 서울 제공은 확인됐습니다. 전체 구성의 서울 실행과 계정별 GPU 할당량은 미확인입니다. |
구성과 예시 비용은 AWS 발표·저장소의 설명을 따릅니다. 서울 GPU 제공은 AWS의 리전 공지와 대조했습니다. 아래 비용은 공급자의 추정치입니다. 이 블로그에서 직접 실행해 측정한 값은 아닙니다. (저장소 README · G6e 서울 제공 공지)
기존 Physical AI 안내와 무엇이 달라집니까?
Physical AI는 센서로 주변을 파악하고 로봇 팔·바퀴 같은 구동 장치를 움직이는 AI를 말합니다. 글로 물체를 집는 방법을 설명하는 것에서 더 나아가, 물체의 위치와 로봇의 관절 상태를 바탕으로 실제 동작을 결정합니다. AWS의 앞선 프레임워크 글은 현실의 데이터 수집·정리, 시뮬레이션과 학습, 배포·관리, 엣지 추론을 연결하는 여섯 가지 역량을 설명했습니다. (Physical AI 프레임워크)
이번 도구 모음은 그 구조를 AWS 자원과 NVIDIA 실행 도구에 대응시키는 코드를 제공합니다. IaC(Infrastructure as Code)는 서버·네트워크·권한 같은 인프라 설정을 코드로 선언해 반복 배포하는 방식입니다. Foundation, Isaac Sim, Isaac Lab, GR00T, OSMO 등은 독립 Terraform 모듈로 구성되고, SSM 파라미터로 설정을 공유합니다. 기존 학습 시스템이 있다면 필요한 단계부터 붙일 수 있다는 점이 플랫폼 팀에게 유용합니다. (공식 발표의 설계 원칙)
연결해서 읽을 기술 안내로는 10월 2일의 Isaac Lab on AWS가 있습니다. 이 글은 GPU 개발 환경에서 실험하고, 같은 프로젝트를 SageMaker 학습 작업으로 보내며, MLflow에서 결과와 모델 버전을 관리하는 구체적인 흐름을 설명합니다. 다만 해당 CDK 솔루션은 AWS 계정 담당자를 통해 접근하도록 안내합니다. 이번 공개 Terraform 도구 모음과 접근 경로를 구분하면 어떤 자료부터 따라갈지 고르기 쉽습니다. (Isaac Lab 기술 안내)
합성 데이터와 로봇 학습은 어떻게 이어집니까?
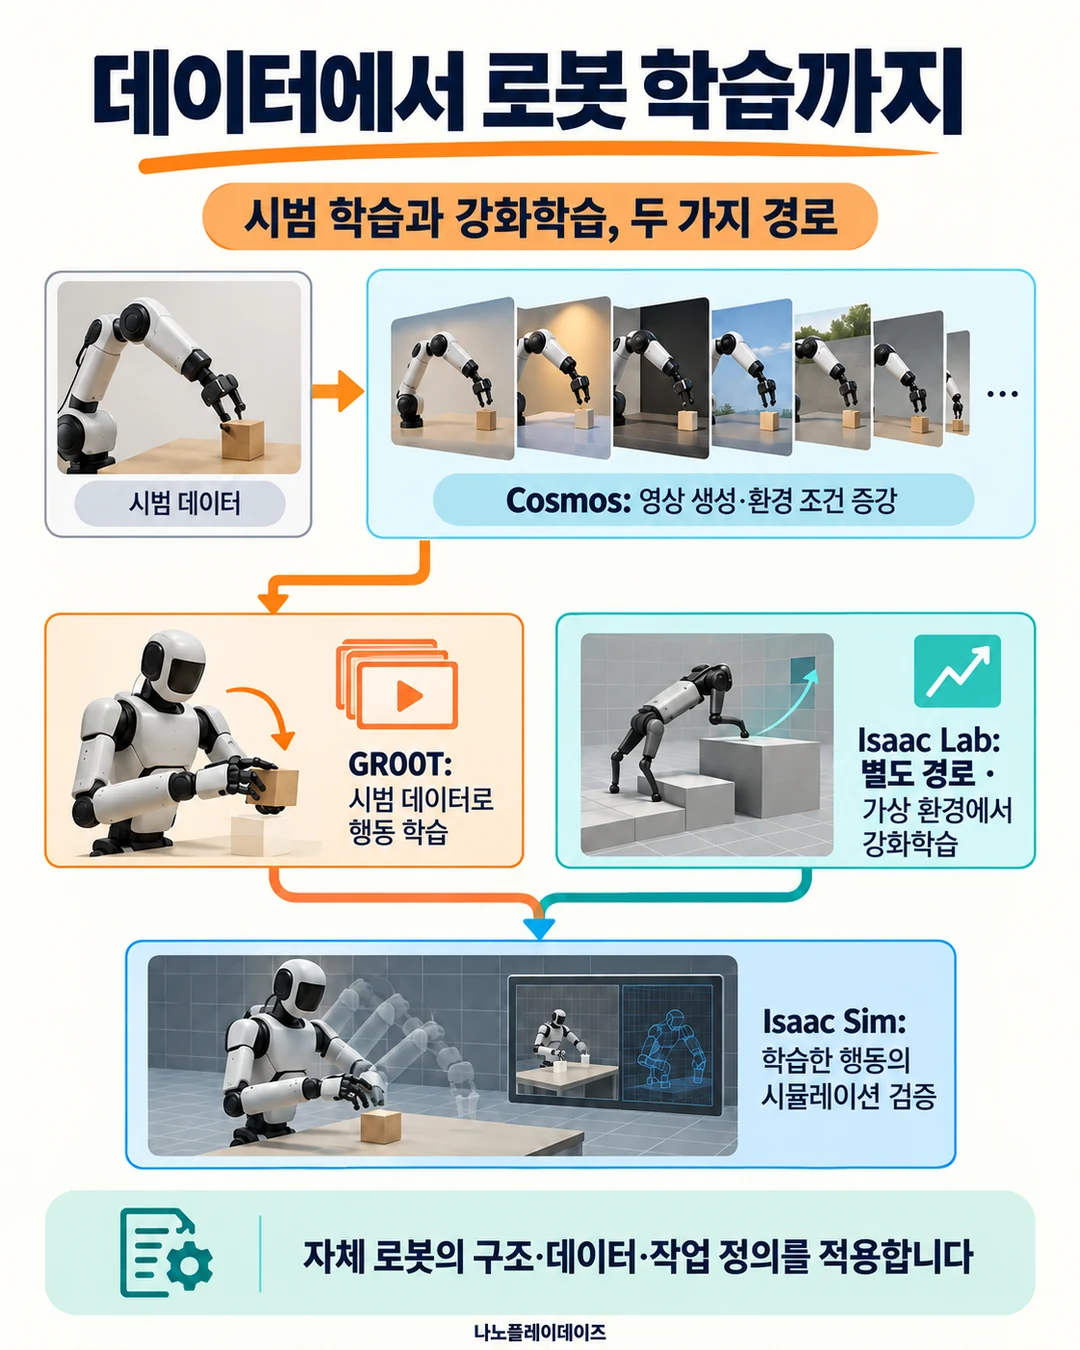
출발점은 사람이 로봇을 원격 조작하며 모은 시범 데이터입니다. 발표는 Zarr 녹화 데이터를 받아 로봇 학습용 LeRobot 형식으로 표준화하고, S3에 저장하는 흐름을 설명합니다. 로봇의 관절·몸체 구조는 URDF 파일로 기술합니다. 자체 로봇을 적용할 팀은 이 구조 파일과 시범 데이터, 작업 정의를 준비해 샘플을 바꿉니다. (공식 발표의 공개 표준)
Cosmos는 합성 데이터 단계를 맡습니다. 저장소는 Cosmos Predict로 기존 영상에서 새 장면 영상을 만드는 세계 생성과, Cosmos Transfer 2.5로 조명·배경 같은 시각 조건을 바꾸는 데이터 증강을 다룹니다. 적은 실제 시범을 여러 환경 조건으로 확장하는 데 쓰는 도구입니다. 발표의 구조에서는 EKS와 AWS Batch가 생성 작업의 실행 자원을 맡으며, 만들어진 데이터가 다음 학습으로 이어집니다. (공식 발표 · Cosmos 구성과 상태)
학습은 두 갈래입니다. GR00T는 시각·언어·행동을 함께 다루는 VLA 모델(저장소 기준 GR00T N1.6)을 시범 데이터로 미세 조정하는 경로이고, Isaac Lab은 가상 환경 4,096개를 병렬로 돌리며 보상을 바탕으로 행동을 배우는 강화학습 경로입니다. SageMaker나 Batch가 학습 작업을 실행합니다. 저장소에는 140억 매개변수 규모의 행동 생성 모델 DreamZero를 LoRA(일부 가중치만 추가 학습하는 방식)로 미세 조정하는 경로도 별도로 나옵니다. 모든 모델을 한꺼번에 쓰기보다 사람이 보여 준 작업을 배우게 할지, 가상 환경에서 시행착오로 배우게 할지를 먼저 정하면 필요한 모듈이 좁혀집니다. (학습 모듈)
샘플은 UR3 로봇 팔과 Robotiq 2F-85 집게로 물체를 집어 옮기는 작업이며, 실제 원격 조작 기록 27개를 포함합니다. 처음에는 이 데이터로 모듈의 입출력 연결을 확인하고, 이후 자체 데이터로 교체하는 경로를 살펴볼 수 있습니다. 이 샘플로 학습 절차를 확인할 수 있지만 다른 로봇의 성공률까지 보장하지는 않습니다. (집기·옮기기 예제)
시뮬레이션 검증과 엣지 배포는 어디까지 됩니까?
Isaac Sim은 가상의 장면과 물리 동작을 구성해 학습한 모델을 시험하는 도구입니다. 실제 로봇에 보내기 전 환경 변화와 실패 상황을 다루는 단계입니다. 발표는 배포된 로봇에서 모인 새 데이터를 다시 시뮬레이션과 학습에 넣는 순환 구조도 설명합니다. 여기서 sim-to-real은 가상 환경에서 학습한 행동을 실제 하드웨어로 옮길 때 생기는 차이를 다루는 과정입니다. (공식 발표의 개발 순환)
발표가 그리는 최종 구조에서는 모델을 최적화해 Jetson 장치로 보내고 AWS IoT Greengrass로 배포합니다. 로봇의 즉각적인 움직임을 결정하는 추론은 엣지에서 처리하고, 클라우드는 학습·관리 작업을 맡습니다. 센서 잡음, 물리 동역학, 지연과 안전 경계 때문에 화면에 답을 내는 모델과 다른 검증 절차가 붙습니다. (공식 발표)
발표의 전체 구조와 공개 코드의 상태에는 차이가 있습니다. 10월 9일 확인한 저장소의 구성표에서 Edge Deployment는 Planned, Isaac Lab Arena Evaluation은 Preview로 표시됩니다. 지금은 학습·시뮬레이션 코드를 검토하고, 엣지 배포에 필요한 통합 작업은 따로 준비해야 합니다. (구성별 제공 상태)
OSMO와 Strands Agents는 어떤 일을 맡습니까?
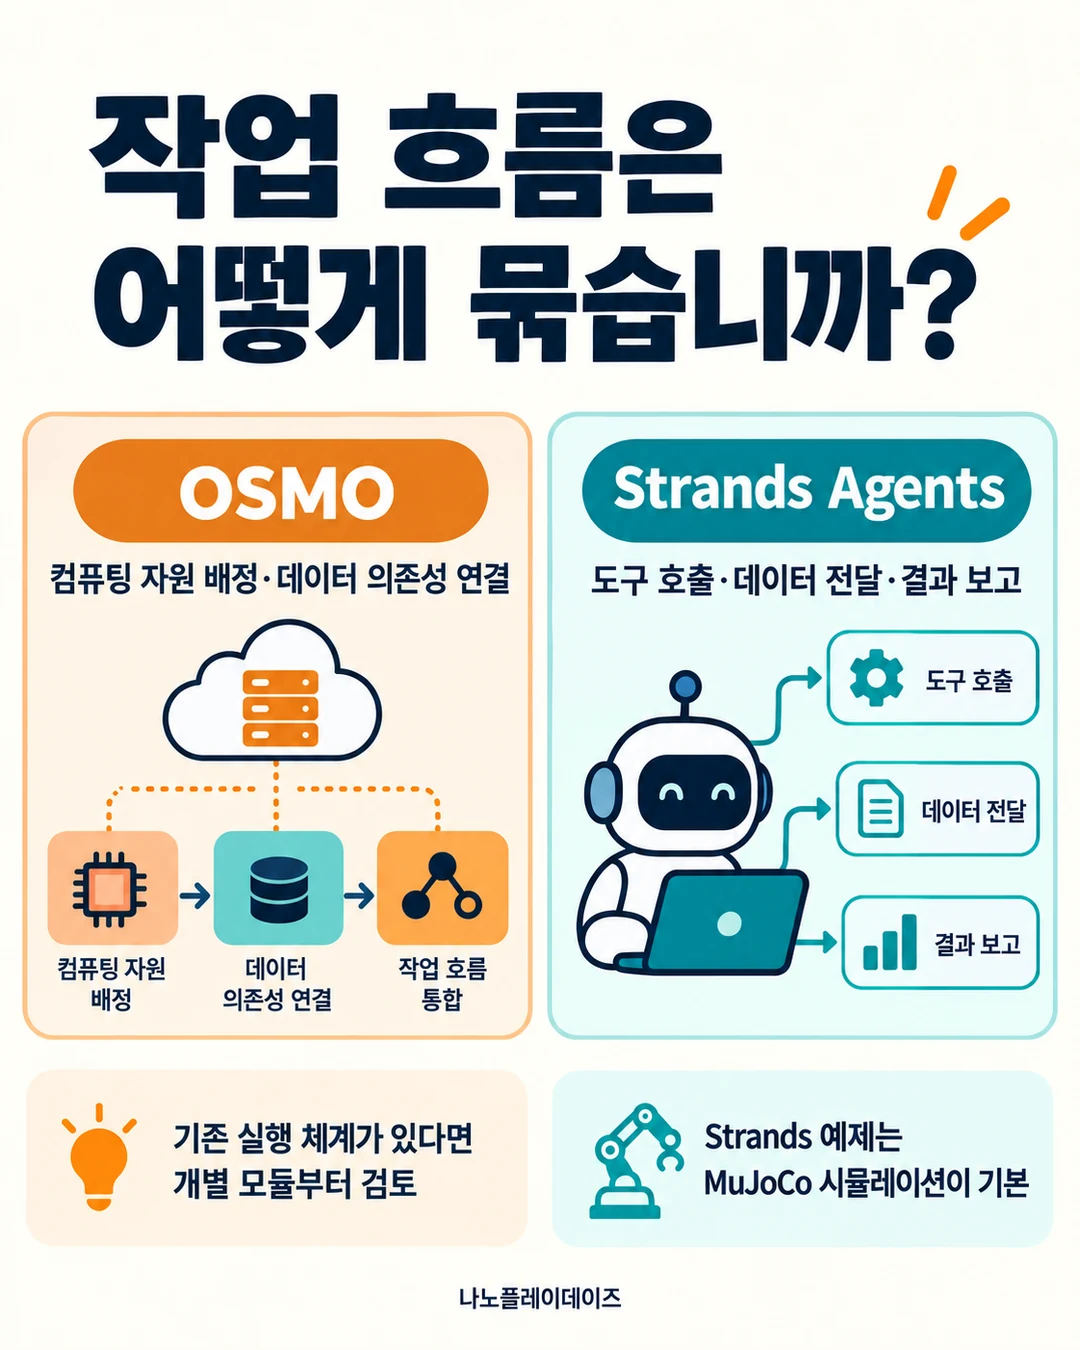
OSMO는 여러 종류의 컴퓨팅 자원에 작업을 배정하고 데이터 의존성을 연결하는 워크플로 오케스트레이션 도구입니다. 새 플랫폼을 만드는 팀은 클라우드·현장 실험실·엣지를 잇는 제어 지점으로 검토할 수 있습니다. 이미 Airflow·Argo Workflows 같은 실행 체계를 가진 팀에는 Cosmos나 GR00T 등 개별 모듈만 붙이는 방식도 안내합니다. (저장소의 OSMO 선택 기준)
Strands Agents는 자연어나 구조화된 지시를 도구 실행으로 연결하는 에이전트 층입니다. 발표는 필요한 구성 요소의 호출과 데이터 전달, 결과 보고를 조율하는 역할을 설명합니다. 저장소의 Strands 예제는 MuJoCo 시뮬레이션을 기본으로 쓰며 실제 하드웨어는 선택해서 연결합니다. Amazon Bedrock AgentCore에 호스팅하는 런타임도 예정으로 표시돼 있습니다. 에이전트 예제와 현장 로봇의 실시간 제어 경로를 각각 검토할 수 있습니다. (공식 발표 · Strands 제공 상태)
제공·이용 조건: 한국 팀은 무엇부터 확인합니까?
시작 주소는 공개 GitHub 저장소입니다. README가 안내하는 기본 준비물은 다음과 같습니다.
- AWS 계정에서 EC2와 SageMaker 양쪽의 GPU 할당량을 확보합니다.
- NVIDIA 컨테이너를 가져올 NGC API 키와 모델 가중치를 받을 Hugging Face 토큰을 준비합니다.
- AWS CLI v2와 Python 3.11 이상을 준비합니다. 운영용 Terraform 경로는 1.5 이상을 안내하고, 워크숍 경로는 Terraform 없이 진행하도록 설명합니다.
컨테이너 빌드는 AWS CodeBuild에서 하므로 README는 로컬 Docker 설치를 요구하지 않습니다. 자체 장비를 연결하는 단계에서는 로봇 구조와 데이터, 작업 정의를 적용합니다. 샘플 코드의 라이선스는 Apache 2.0으로 안내되며, 내려받는 NVIDIA 모델·컨테이너의 이용 조건은 각 배포물의 조건을 함께 확인할 대상입니다. (준비물과 라이선스)
한국에서는 EC2 G6e의 서울 리전 제공이 공식 공지로 확인됩니다. 이는 Isaac Sim 등에 필요한 GPU 후보를 국내 리전에서 검토할 근거입니다. SageMaker의 특정 학습 인스턴스와 전체 도구 모음의 서울 실행은 별도 확인 대상입니다. 전체 구성의 한국 적용은 미확인으로 남아 있습니다. (G6e 서울 제공)
확인 경로도 나눌 수 있습니다. SageMaker 공식 문서는 리전별 인스턴스 종류를 요금 페이지에서 확인하도록 안내합니다. 계정의 현재 한도와 증설 요청은 Service Quotas 콘솔에서 처리합니다. 사용할 리전을 서울로 정한 다음, 선택한 모듈의 EC2·SageMaker 인스턴스와 연결 서비스의 제공 여부, 실제 계정 할당량을 대조하는 순서입니다. (SageMaker 리전·할당량 안내)
비용·요금은 어느 단위로 계산합니까?
공개 샘플을 읽는 비용과 AWS 자원을 실행하는 비용은 별도로 계산합니다. 저장소 README는 아래와 같은 예시 추정치를 제시합니다. 달러 표기는 미국 달러이며, 서울 리전 견적이나 세금 포함 결제액으로 제시된 수치는 아닙니다. (저장소 비용표)
| 작업 | README 예시 비용 | 구성·조건 |
|---|---|---|
| Isaac Sim 워크스테이션 | 약 $1.86/시간 | g6e.4xlarge, 쓰지 않을 때 중지 |
| Isaac Lab 강화학습 | 약 $10~30 | ml.g5.xlarge, 2~4시간 작업 |
| GR00T 짧은 동작 확인 | 약 $2 | ml.g5.12xlarge, 15분 |
| GR00T 전체 학습 예시 | 약 $79 | ml.g5.12xlarge, 11시간 |
| DreamZero 짧은 확인 | 약 $10 | ml.g7e.24xlarge, 25분 |
| DreamZero 1,000단계 미세 조정 | 약 $93 | ml.g7e.24xlarge, 4시간 11분 |
| Cosmos Predict 세계 생성 | 약 $37/시간 | p5.48xlarge, Capacity Block(미리 예약하는 GPU 묶음) |
| Cosmos Transfer 2.5 증강 | 약 $8/시간 | g6e.12xlarge, Spot(남는 용량을 싸게 쓰되 중단될 수 있음) |
| OSMO 전체 구성 | 약 $5/시간 | EKS·RDS·ElastiCache 구성 |
시간당 단가가 가장 큰 단계는 합성 데이터를 만드는 Cosmos Predict입니다. Isaac Sim 워크스테이션의 약 20배이므로, 합성 데이터 단계를 쓸지와 몇 시간 돌릴지가 전체 비용을 크게 좌우합니다. 예시 단가만 곱하면 Isaac Sim을 8시간 켰을 때 약 $14.88, OSMO를 24시간 유지했을 때 약 $120입니다. 두 값은 비용 감각을 위한 계산이며 학습비·저장비를 모두 합친 프로젝트 견적과는 구분합니다. README의 Isaac Lab $10~30 범위도 그대로 옮긴 추정치입니다. 실제 청구액은 리전, 인스턴스, 실행 시간과 함께 구성한 서비스 사용량에 따라 달라집니다. (비용표)
AWS 발표는 실습 뒤 자원을 해제하는 절차까지 따르도록 안내합니다. 학습 작업이 끝난 뒤에도 실행 중인 워크스테이션과 오케스트레이션 기반 자원을 함께 확인하면 남는 비용을 파악하기 쉽습니다. 도입 견적은 선택한 모듈과 리전으로 다시 산정하고, 처음에는 필요한 단계 하나의 구성부터 검토할 수 있습니다. (공식 시작 안내 · AWS 요금 계산기)
반응 (2026년 10월 9일 확인 날짜 기준)
공개된 사용자 반응은 아직 확인되지 않았습니다.
참고한 자료
- AWS 공식 출시 발표 — 구조, 도구별 역할, 준비물.
- Amazon 소개 — 개발 주기와 산업 적용 방향.
- 공개 샘플 저장소 — 모듈별 상태, 예제 데이터, 이용 조건과 비용표.
- 앞선 Physical AI 프레임워크 — 데이터 수집부터 엣지 동작까지의 개념 구조.
- Isaac Lab on AWS 기술 안내 — 개발·학습·모델 등록의 흐름과 별도 접근 조건.
- EC2 G6e 서울 리전 공지 · SageMaker 리전·할당량 문서 — 한국 팀의 자원 확인 경로.
자료 확인일은 2026년 10월 9일입니다. AWS 자원 배포와 실제 로봇 동작은 직접 시험하지 않았습니다.